在智能制造与工业4.0浪潮的推动下,产品表面缺陷检测作为质量控制的核心环节,正经历着从传统人工目检、2D机器视觉向3D智能视觉的深刻变革。在此进程中,ifm(易福门)3D传感器凭借其高精度三维数据采集能力,结合深度学习的强大特征学习与模式识别优势,正在开启工业缺陷检测的全新范式。
传统缺陷检测的局限性
长期以来,工业现场多依赖2D视觉系统进行缺陷检测。然而2D成像丢失了深度信息,对于凹凸、划痕深度、体积缺损、装配错位等三维形貌缺陷识别能力有限。加之表面反光、光照变化、颜色干扰等因素,2D视觉的误检率和漏检率较高。人工目检则受限于疲劳、主观性和速度,难以满足高速生产线的全检需求。
IFM 3D传感器的技术特点
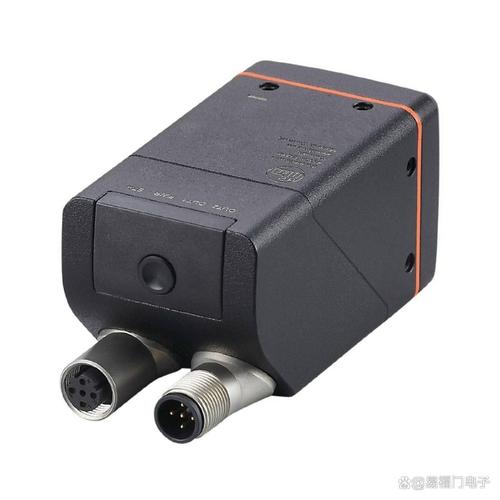
ifm推出的3D传感器系列(如O3D系列、O3M系列等)基于飞行时间(ToF)或结构光原理,可实时输出高分辨率的点云数据与深度图像。其核心优势包括:
- 高精度:毫米级甚至亚毫米级Z轴重复精度,可精确捕捉微小凹陷与突起;
- 高帧率:满足在线高速检测需求;
- 抗干扰强:不受物体表面颜色、纹理及环境光变化的显著影响;
- 一体化设计:集成处理单元与工业接口(以太网、IO-Link等),易于部署。
这些3D传感器改变了机器视觉的数据基础——从二维灰度/彩色图像跃升为包含完整三维空间坐标的点云数据,为缺陷检测提供了更丰富的几何信息。
深度学习与3D点云数据的融合路径
将深度学习与ifm 3D传感器数据相结合,业界主要采用以下技术路线:
- 体素化与3D卷积网络:将点云转换为规则体素网格,利用3D CNN提取空间特征,适用于体积缺陷和形变检测;
- PointNet++等直接点云网络:直接处理无序点云,通过集合抽象层学习局部与全局特征,对点云扰动鲁棒;
- 多模态融合:将3D深度图与2D灰度图配准融合,采用双流CNN架构,兼顾纹理与几何特征,提升缺陷分类准确率;
- 深度图转为2.5D表示:将深度信息编码为伪彩色图,借助成熟2D CNN迁移学习,大幅降低数据标注与训练成本;
- 异常检测与无监督学习:针对缺陷样本稀少场景,采用自编码器或生成对抗网络,在正常样本上训练,将重构误差高的区域判定为缺陷。
新范式的核心优势
- 提升检出能力:3D数据令凹坑、划痕深度、倒角异常、端子共面度等2D视觉难以识别的缺陷无所遁形;
- 降低误报:几何特征对光照变化和颜色差异不敏感,显著减少伪缺陷;
- 适应柔性生产:深度学习模型可通过少量样本迁移至新产品,缩短换型时间;
- 全检与可追溯:每件产品的3D点云与检测结果可存档,实现质量数据全流程追溯。
典型应用场景
在汽车零部件、3C电子、精密五金、锂电极片、铸造件等行业,ifm 3D传感器与深度学习融合方案已成功用于:
- 焊缝余高与气孔检测;
- 手机中框平面度与段差测量;
- 齿轮缺齿、毛刺与磕碰伤识别;
- 锂电池极片涂层厚度与边缘缺陷检测;
- 连接器引脚共面度与歪斜检测。
实施建议
企业导入该范式时,需关注以下几点:合理选型传感器(视场、精度、帧率匹配产线节拍);构建高质量3D缺陷数据集(覆盖典型缺陷与边缘案例);选择合适的深度学习模型(从迁移学习或轻量化网络起步);重视系统集成与实时性优化(利用边缘计算与模型量化);建立持续学习闭环,根据产线反馈迭代模型。
****
IFM 3D传感器提供的高精度三维“眼睛”,与深度学习赋予的智能“大脑”相结合,使工业缺陷检测从“看得见”迈入“看得准、看得全、看得深”的新阶段。这一融合范式不仅提升了质量控制的自动化与智能化水平,也为制造业向零缺陷目标迈进提供了坚实的技术底座。随着3D传感器成本持续下降与深度学习算法不断进化,这一新范式将在更广泛的工业场景中加速落地,成为智能工厂的标准配置。